Mario Arguedas, profesor de Matemáticas jubilado.
La teoría de Funciones es reciente en la milenaria vida de las matemáticas. Surge a partir de los siglos XVII y XVIII, con los aportes de Leibniz, Bernoulli y Euler. En los dos siglos posteriores emergen definiciones y aplicaciones en diversos campos de las matemáticas y otras disciplinas.
El concepto de Función implica la relación entre dos conjuntos que, con el advenimiento de la Teoría de conjuntos (Georg Cantor, 1845 – 1918) no necesariamente es una asociación numérica pues bien puede comprometer cualquier tipo de objeto matemático.
El concepto de Función compromete una relación entre elementos de dos conjuntos, por lo tanto, plantea direccionalidad que, como ya se explicó, emana de un conjunto llamado DOMINIO y se orienta a otro conjunto llamado CODOMINIO. Ambos se asocian mediante un criterio que conecta a cada elemento del dominio (preimagen) con un único elemento en el codominio (imagen).
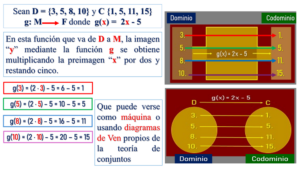
Como puede concluirse, NO toda asociación es una función. Para ello tiene que cumplir con el requisito de que cada preimagen del dominio cuente con una única imagen en el codominio.
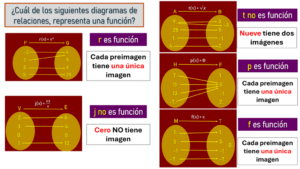
Como se observa en las representaciones, cada relación presenta características propias que los matemáticos aprovechan para establecer ciertas clasificaciones y con ello generar nuevo conocimiento.
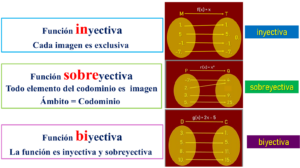
El concepto de ÁMBITO como subconjunto del codominio surge dado que en el codominio pueden haber elementos que NOson imágenes. Sin embargoámbito y codominiopueden ser iguales en cuyo se dice que la función es sobreyectiva.
Además, como puede observarse, aunque cada preimagen debe tener una sola imagen (imagen única) pueda que esta no sea “exclusiva”, es decir que no le pertenezca solo a una preimagen. Cuando las imágenes además de únicas son exclusivas (cada preimagen con su propia imagen) entonces la función se dice inyectiva.
Ahora bien, si la función presenta ambas condiciones (sobreyectiva e inyectiva) entonces se dice biyectiva, en una relación biunívoca (de uno a uno) entre los elementos.
Pero otras razones favorecen la aparición de más clasificaciones:
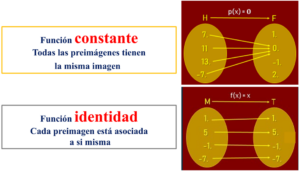
Dichas clasificaciones favorecen la ejecución de diversidad de ejercicios de razonamiento, actividad muy apetecida por los matemáticos. Permítanme mostrar una que propicia un buen ambiente.
¿Cuál de las siguientes relaciones, corresponden a una función?
En caso de que lo sea, enumere las cualidades de la función.
- Sobreyectiva. 2. Inyectiva. 3. Biyectiva. 4.Identidad. 5. Constante.
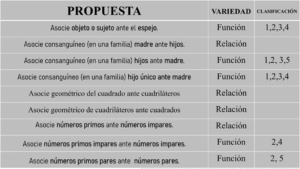
Será interesante si revisa mis respuestas y valora si coincide o no con ellas.
¡Espero sus respuestas!
maario2707@gmail.com
1) Mario , buenos días. . .
¿ Qué es ese enredo con los conjuntos M , C , D y F del primer cuadro ?
2 ) En el diagrama del ejemplo de la función inyectiva ¿ por qué no pones » elementos que sobren » ?
3) Atte : JAMM ( el criticón)